ORİJİNAL ARAŞTIRMA makalesi
Front. Bioeng. Biotechnol., 11 Kasım 2026
Sec. Musculoskeletal, Movement and Assistive Biomechanics
Volume 14 – 2026 | https://doi.org/10.3389/fbioe.2026.1993318
- MK
Matthias Klimek 1
- MM
Moritz Martinovic 1
- AA
Alina Albert 1
- KH
Klemens Horst 1
- MD
Michael David Huelskamp 1
- JW
Jens Wermers 2
- CP
Christian Peez 1
- CK
Christoph Kittl 1
-
Adrian Deichsel 1*
-
1. Department of Trauma, Hand and Reconstructive Surgery, University Hospital Münster, Münster, Germany
-
2. Münster University of Applied Sciences, Faculty of Engineering Physics, Münster, Germany
Article metrics
Özet
Giriş:
Radiostereometric analysis (RSA) enables direct three-dimensional tracking of radiopaque markers placed in internal structures that are inaccessible to external optical measurement systems. The objective was to evaluate the agreement of a custom single-detector RSA system with a validated robotic reference and to compare its measurement performance with that of established optical and tactile measurement systems. It was hypothesized that RSA would show low trial-to-trial variability and measurement performance comparable to the comparator systems.
Yöntem:
Bu kontrollü laboratuvar çalışmasında, sentetik diz modeli üzerinde altı serbestlik derecesine sahip endüstriyel bir robot tarafından ön (AT), lateral (LT) ve superior (ST) yönlerde 5,00 mm’lik programlı kayma yer değiştirmesi gerçekleştirildi. Her yönde on kayma denemesi yapıldı. Değerlendirilebilir deneme sayıları RSA için 10, dokunsal ölçüm sistemi (TMS) için 7–10 ve kızılölcü ölçüm sistemi (IRMS) için 8–9 olarak bulundu. Her sistemin robotik referans ile uyumluluğu, kendi %95 güvenirlik aralığı ile ortalamalı sapma, hata standart sapması, %95 sabit-referans hata sınırları, kareler ortalaması kökü hatası (RMSE) ve ±0,10 mm içinde kalan hataların oranı ile karakterize edildi. Ortalamalı sapmanın ±0,10 mm içinde sıfıra eşit olması, iki tek yönlü test kullanılarak değerlendirildi.
Sonuçlar:
RSA, AT için −0,083 mm, LT için −0,133 mm ve ST için −0,028 mm sapmalar gösterdi. Hata standart sapmaları 0,015 ile 0,071 mm arasında, RMSE değerleri ise 0,031 ile 0,149 mm arasında değişti. Ortalamalı sapma eşitliği AT ve ST için sağlandı, ancak LT için sağlanmadı. SOMS, 0,017–0,029 mm arasında hata standart sapmaları gösterdi ancak ST’de yer değiştirmeyi sistematik olarak altından tahmin etti. TMS ve IRMS, sırasıyla 0,093–0,125 mm ve 0,112–0,367 mm arasında hata standart sapmaları ile yöne bağlı değişkenlik gösterdi.
Tartışma:
Sunulan RSA sistemi, düşük değişkenliğe sahip statik kaymaları, yerleşmiş karşılaştırıcı sistemlerle karşılaştırılabilir ölçüm performansı ile ölçtü. AT ve ST için ±0,10 mm içinde ortalamalı sapma eşitliği gösterildi, ancak LT için gösterilmedi. Bu bulgular, makroskopik kaymaları değerlendiren statik in vitro biyomekanik deneylerde RSA sisteminin kullanımını desteklemektedir.
1 Giriş
Üç boyutlu eklem kinematiğinin güvenilir ölçümü, kontrollü in vitro biomekanik araştırmalarının temelini oluşturur. Robotik sistemler ve malzeme deney makineleri tekrarlanabilir yük ve hareketler uygulayabilirken, eklem kinematiği genellikle optik veya mekanik takiple kaydedilir (Deichsel ve ark., 2024; Gellhaus ve ark., 2025). Bu sistemler yüksek çözünürlük sağlar ancak kesintisiz bir görüş hattı gerektirir ve genellikle dışarıdan yerleştirilen işaretçileri takip eder. Bu nedenle iç eklem yapılarının, örneğin menisküslerin veya bağların incelenmesinde daha az uygundur (Arner ve ark., 2016; Sukopp ve ark., 2024).
Radyoistereometrik analiz (RSA), radiopak işaretçilerin üç boyutlu konumunu kalibre edilmiş radyografik projeksyonlardan belirleyerek doğrudan optik erişim olmaksızın iç yapıların incelenmesini sağlar. Başlangıçta iskelet kinematiği çalışmalarında geliştirilen ve daha sonra implant migrasyonunun değerlendirilmesinde yerleşmiş olan RSA, kadavrik ve in vivo çalışmalarında eklem hareketleri ve iç yapıların kaymaları üzerinde de kullanılmıştır (Selvik, 1990; Tashman ve ark., 2004; Tienen ve ark., 2005).
Ölçüm performansının sisteme özgü konfigürasyona bağlı olması nedeniyle, yeni geliştirilen deney sistemlerinin biomekanik çalışmalarında uygulanmadan önce geçerliliğinin (validasyonunun) sağlanması gerekir (Kaptein ve ark., 2024). Bu çalışmanın amacı, biomekanik araştırmalar için özel bir tek dedektörlü RSA sisteminin geçerliliğini sağlamak ve ölçüm performansını yerleşmiş optik ve dokunsal ölçüm sistemleriyle karşılaştırmaktı. RSA’nın denemeden deneme düşük değişkenlik ve yerleşmiş karşılaştırıcı sistemlerle karşılaştırılabilir ölçüm performansı göstereceği varsayılmıştır.
2 Materyaller ve yöntemler
RSA iş akışı, Valstar (Valstar, 2002) ve Selvik (Selvik, 1990) tarafından betimlenen yerleşmiş radyoistereometrik ilkeleri izledi. Sistem iki radyografik kaynak, tek bir dedektör ve dedektörün hemen önüne yerleştirilmiş özel bir kalibrasyon ekranından oluşuyordu. Çalışma yalnızca sentetik bir diz modeli kullandığı için etik onayı gerekmedi.
2.1 RSA iş akışı ve kalibrasyon cihazı
Kalibrasyon ekranı, robotik test ortamına entegre edilmek üzere tasarlandı. Şeffaf PMMA’dan yapılan kalibrasyon ekranı, düz panel dedektöre paralel konumlandırılmış bir taban plakasından oluşuyordu. Taban plakası, 400 × 400 mm’lik bir yerleşimde, düzenli 50 mm ızgara açıklığıyla dizilmiş 53 tantalyum işaretleyici (1 mm çap) ızgarasına sahipti. Belirli olarak, uzaysal dağılım köşelerde yer alan 9 × 9 işaretleyici kalıplarından; ayrıca dedektöre dayalı referans koordinat sistemini tanımlayan, merkezdeki bir nokta ile yukarıda, aşağıda, solda ve sağda konumlanan noktalarla çevrilen beş belirli noktadan oluşan merkezî bir düzenlemekten oluşuyordu.
Üç yardımcı kontrol düzlemi, taban plakasına göre dik uzaklıklarda, sırasıyla 60 mm, 110 mm ve 85 mm (yukarıdan aşağıya) radyografik kaynaklara doğru ilerletildi. Her bir kontrol düzlemi, merkez çizgisi etrafında simetrik olarak 50 mm aralıklarla dizilmiş kontrol işaretleciklerini içeriyordu. Tüm işaretlecikler 1 mm çapında tantalyumdan üretilmişti ve kalibrasyon ekranı referans sistemine göre üç boyutlu koordinatları hassas biçimde biliniyordu. Kontrol düzlemleri arasındaki uzaysal ayrım, işaretlecik projeksiyonlarının üst üste binmesini önledi.
Radyografik veriler, 139 µm piksel açıklığına ve 3.073 × 3.072 piksel matrisine sahip bir düz panel dedektör (Examion X-DR WiFi, 430 × 430 mm) kullanılarak elde edildi. İki X-ışını tüpü (Ajex 9020 H) 60 kV ve 3,2 mAs değerlerinde çalıştırılarak aynı dedektör üzerinde ardışık projeksyonlar elde edildi.
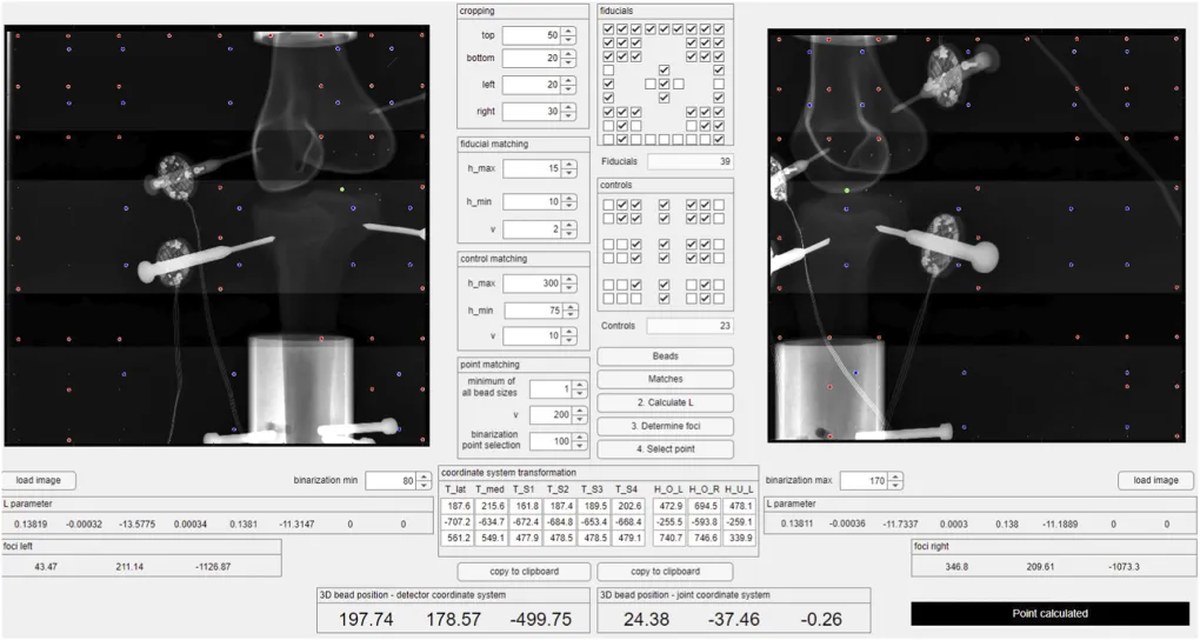
Taban düzlemi fidüsyalleri, dedektöre dayalı bir referans koordinat sistemi tanımlarken, kontrol işaretleri iki radyografik kaynağın odak konumlarının yeniden oluşturulmasında kullanıldı (Valstar, 2002). Bu odak yeniden oluşturmasına dayanarak, kaynakların dedektör koordinat sistemindeki hesaplanan konumları sağ kaynak için (346.8, 209.61, −1,073.30) mm ve sol kaynak için (43.47, 211.14, −1,126.87) mm olarak bulundu (Şekil 1). Bu, dedektör kaynağına göre iki kaynak arasında 15.3°’lik bir açısal ayrılıma karşılık gelir. Yapay diz örneği, dedektör ekranından yaklaşık 500 mm uzaklığa yerleştirildi. Odak konumları yeniden oluşturulduktan sonra, bir hedef boncuğun üç boyutlu konumu, ona karşılık gelen izdüşümlerden belirlenebilirdi.
ŞEKİL 1
2.2 İşlem ve üç boyutlu yeniden oluşturma
Eşleşen radyografların işlenmesini standartlaştırmak amacıyla, MATLAB (R2023a sürümü) kullanılarak App Designer (ikisi de MathWorks) ile özel bir uygulama geliştirildi (Şekil 1). Her iki radyografik izdüşüm de içe aktarıldıktan sonra, uygulama her resmi, kullanıcı tarafından tanımlanan gri-değer aralığında bir dizi ikili (binary) resme dönüştürdü. Bu aralık, en yüksek fidüsyial eşleşme doğruluğuna ulaşmak için her radyografa göre ayarlanabilir olsa da, doğrulama sürecinde 80 ile 170 gri-değer arasında katı bir şekilde belirlendi. Ayarlanabilen diğer tüm ayarlar çalışma boyunca sabit tutuldu. Yarıçapları 2 ile 20 piksel arasında olan dairesel nesneler otomatik olarak belirlendi ve merkez noktaları piksel koordinatları olarak kaydedildi. Bir aday işaret, belirtilen eşik aralığında oluşturulan ikili resimlerin %25’inden fazlasında algılandığında korundu. Bu tekrarlanan eşik yaklaşımı, bireysel izdüşümler etraf yapılar veya implant bileşenleri tarafından kısmen örtüldüğünde sağlam işaret tanıma olanakı sağladı. Sonra aday fidüsyial ve kontrol işaretleri, kullanıcı tarafından tanımlanan yatay ve diyetik piksel toleransları kullanılarak izdüşümler arasında eşleştirildi (Şekil 1). Yeniden oluşturulma için en az 12 eşleşmiş fidüsyial ve dört eşleşmiş işaret gerekliydi.
Eşleştirilen işaretçi ve kontrol işaretleri, görsel doğrulama için radyografların üzerine gösterildi. Gerekirse kullanıcı algılama aralıklarını ayarladı veya yanlış eşleştirilen işaretleri hariç tuttu. Her bir açı için sekiz parametreli düzlemsel projeksiyon dönüşümü, piksel koordinatlarını kalibrasyon taban düzlemine eşledi. Parametreler kareler toplamının en aza indirilmesi yoluyla QR yöntemiyle başlatıldı ve Gauss–Newton yinelemesiyle iyileştirildi. Odak konumları ardından, eşleştirilen kontrol işaretleri projeksiyonlarıyla bilinen üç boyutlu koordinatlarıyla tanımlanan ışınların kareler toplamının en aza indirilmesi yoluyla kesişimiyle tahmin edildi (Valstar, 2002). Böylece odak konumları, dedektör tabanlı referans sisteminde her bir maruz kalma için ayrı ayrı yeniden oluşturuldu.
Hedef bondecik her iki açıda da manuel olarak seçildi. Piksel konumları doğrulama için vurgulandı ve üç boyutlu koordinatı dedektör tabanlı referans sisteminde yeniden oluşturuldu.
Bir dönüşüm matrisi, yeniden oluşturulan koordinatı diz koordinat sistemine dönüştürdü; bu sistemde kayma öne-arka, sağa-sola ve üste-aşa eksenleri boyunca çözüldü. Başlangıç ve kaydırılmış robot konumlarındaki yeniden oluşturulan işaret koordinatları, Bölüm 2.7’de anlatılan rijit cisim işlemesi için dışa aktarıldı.
2.3 Robotik test sistemi
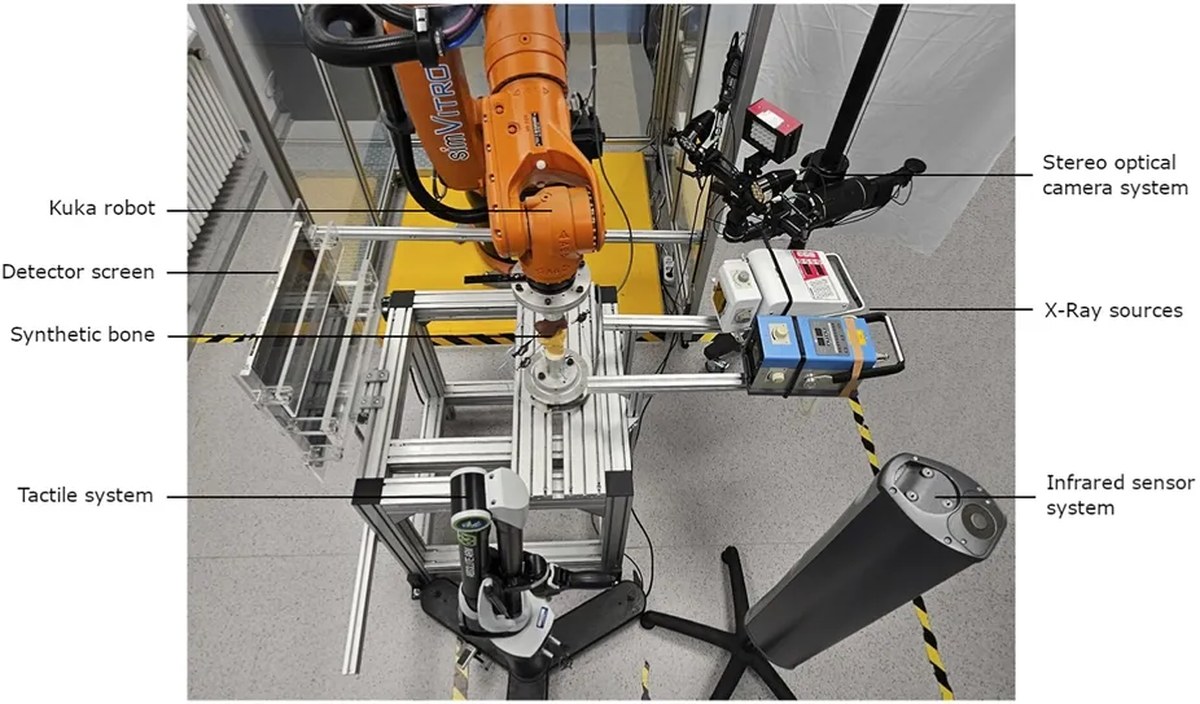
Doğrulama, daha önce doğrulanmış altı serbestlik derecesine sahip bir robotik test sistemi kullanılarak gerçekleştirildi; bu sistem, simVITRO yazılımı (Cleveland Clinic BioRobotics Laboratuvarı) aracılığıyla pozisyon kontrol modunda işletilen endüstriyel bir robot (KR 60-3; KUKA Robotics) içermektedir (Noble ve ark., 2010). Üreticiye göre robot, ±0,06 mm konum tekrarlanabilirliğine sahiptir. Sentetik bir diz modeli (Synbone) kullanıldı; tibial bileşen sabit tutulurken robot femoral bileşeni hareket ettirdi. Tüm ölçüm sistemleri için işaretleyiciler her iki bileşene de yerleştirildi (Şekiller 2, 3). Robotik hareket, modifiye edilmiş Grood–Suntay diz eklemi koordinat sisteminde tanımlandı (Grood ve Suntay, 1983). Koordinat sistemi, femoral ve tibial bileşenlerin anatomik işaret noktaları dokunmatölçüm sistemi (TMS; Absolute Arm 8,320-7, Hexagon Metrology) ile dijitalleştirilerek tüm ölçüm sistemlerinde tutarlı şekilde uygulandı. Robot, sabit tibiala göre femoral bileşeni ön yönde kaydırma (AT), lateral yönde kaydırma (LT) ve üst yönde kaydırma (ST) yönlerinde 5,00 mm hareket ettirdi. Her yönde on deneme yapıldı. RSA ve SOMS için tüm on deneme dahil edildi. AT, LT ve ST için sırasıyla TMS 10, 7 ve 7 deneme (ölçüm hataları), IRMS ise 9, 8 ve 9 deneme içerdi. Eksik veri noktaları, ya sinyal sapmaları nedeniyle beklenen değerden büyük ölçüde sapan değerlerden ya da tamamen eksik ölçümlere yol açan veri kaydı hatalarından kaynaklandı.
ŞEKİL 2
ŞEKİL 3
2.4 Dokunmatölçüm sistemi
Her robot pozisyonunda, TMS femoral işaret noktaları ve sabit tibial kontrol noktalarını dijitalleştirmek için kullanıldı. Koordinatlar, özel PC-DMIS yazılımı (sürüm 2019 R1) üzerinden dışa aktarıldı ve femoral kayma hesaplamak için Excel (Microsoft) içinde işlendi.
2.5 Stereo-optik ölçüm sistemi
Stereo-optik ölçüm sistemi (SOMS; ARAMIS 12M, Carl Zeiss AG) ile yapılan ölçümlerde, femur ve tibia bileşenlerine RSA boncuklarının yakınına dört optik işaretçi yerleştirildi. 405 × 310 × 310 mm ölçüm hacminin, 0.067 piksel kalibrasyon sapması ile kalibre edilmesinin ardından kameralar sentetik dizin yanına konumlandırıldı. Grood–Suntay koordinat sistemini tanımlamak için kullanılan aynı anatomik referans noktaları dijital bir prob ile nokta nokta kaydedildi. Bu sayede her işaretçinin konumu ortak tibial koordinat sisteminde ifade edilebilir ve nokta nokta femur kayması hesaplanabilir (Rychlik ve ark., 2023; Behrendt ve ark., 2025).
2.6 Kızılölcü ölçüm sistemi
Kızılötesi ölçüm sistemi (IRMS; Optotrak, Northern Digital Inc.) sentetik dizin önüne konumlandırıldı. Dört aktif kızılötesi işaretçi, test süresince görünürlüğün korunması için femur ve tibia bileşenlerinden yana doğru uzatıldı. Sistem, her rijit cismin durumunu üç Euler açısı ve üç ötelenme koordinatı olarak bildirdi. Bu veriler Kartez işaretçi koordinatlarına dönüştürüldü ve önceden tanımlanan iş akışı kullanarak diz eklem koordinat sistemiyle hizalandı.
2.7 Veri işleme ve istatistiksel analiz
RSA için dört tibial ve dört femoral marker ayrı rijit cisimler olarak değerlendirildi. Tekil değer ayrışımı (singular value decomposition) tabanlı bir Kabsch en küçük kareler uydurması, başlangıç ve kaydırılmış konumlar arasındaki tibial rotasyon ve kaymayı tahmin etti. Tersine döndürülmüş tibial dönüşüm, femoral koordinatları başlangıç tibial referansına göre ifade etmek için kaydırılmış femoral koordinatlara uygulandı. İkinci bir Kabsch uydurması, dört başlangıç femoral marker’ı düzeltilmiş konumlarına kayıtladı. Femoral kayma, bu uydurulmuş göreli dönüşüm altında başlangıç femoral marker grubunun ağırlık merkezinin yer değiştirmesi olarak tanımlandı. Düzeltme, her cisim için her iki konumda da dört marker’ın karşılık gelen koordinatlarını gerektirdi. Karşılaştırma sistemleri için mevcut düzeltilmiş marker- veya nokta düzeyindeki ölçümler, her bir robot denemesi ve kayma yönü içinde ortalamaya alındı. Buna göre deney birimi, bireysel marker veya dijitalleştirilmiş nokta yerine robot denemesi oluşturdu.
RSA rijit cisim işleme MATLAB içinde gerçekleştirildi. Ortalama RSA yer değiştirme vektörlerinden (AT, LT ve ST) ve karşılık gelen programlanmış vektörlerden tekil değer ayrışımı ile tek bir global rotasyon matrisi uyduruldu ve tüm RSA yer değiştirme vektörlerine uygulandı. Bu hizalama, doğrulama denemelerinin kendilerinden elde edildi ve üç boyutlu yer değiştirme büyüklüklerini korudu. İhracat edilen RSA vektörleri, büyüklük temelli hataları hesaplamak için sonrasında R içinde kullanıldı. Tüm istatistiksel analizler, AT, LT ve ST için ayrı ayrı olarak R 4.6.1 sürümü (R Foundation for Statistical Computing, Vienna, Austria) içinde RStudio 2026.08.1 sürümü (Posit Software, PBC, Boston, MA, United States) kullanılarak yapıldı.
Her ölçüm sistemi ve yön için ölçüm hatası, ölçülen toplam üç boyutlu yer değiştirme büyüklüğünden programlanan 5.00 mm’lik yer değiştirme çıkarılarak hesaplandı. Negatif hatalar dolayısıyla aşırı küçümsemeyi, pozitif hatalar ise programlanan yer değiştirme büyüklüğünün artırıma uğramasını gösterdi. AT, LT ve ST komut verilen test yönlerini ifade eder. Sistematik hata, sabit referans hatasının ortalaması (önyargı olarak adlandırıldı) olarak nicelendirildi. Tahmini önyargının belirsizliği, iki yönlü %95 güvenirlik aralığı ile bildirildi. Denekler arası kesinlik, sabit referans hatalarının standart sapması (SD) ile nicelendirildi. Sabit referans %95 hata sınırları, önyargı ±1.96 çarpısı hata SD’si olarak hesaplandı (Bland ve Altman, 1999) ve Tablo 1’de bildirildi. Genel hata büyüklüğü ayrıca karekök ortalama kare hatası (RMSE) ile özetlendi.
TABLE 1
| Yöntem | Yön | n | Önyargı (%95 GA) | Hata SD | %95 hata sınırları | RMSE | ±0.10 mm içinde (%) | Önyargı eşitliği: %90 GA; TOST P değeri |
|---|
| RSA | AT | 10 | −0.083 (−0.104 ile −0.063) | 0.029 | −0.139 ile −0.027 | 0.087 | 70.0 | Evet; −0.0997 ile −0.0666; 0.048 |
| RSA | LT | 10 | −0.133 (−0.184 ile −0.082) | 0.071 | −0.273 ile 0.007 | 0.149 | 20.0 | Hayır; −0.1744 ile −0.0916; 0.911 |
| RSA | ST | 10 | −0.028 (−0.039 ile −0.017) | 0.015 | −0.057 ile 0.002 | 0.031 | 100.0 | Evet; −0.0366 ile −0.0192; <0.001 |
| SOMS | AT | 10 | −0.004 (−0.016 ile 0.008) | 0.017 | −0.038 ile 0.030 | 0.017 | 100.0 | Evet; −0.0139 ile 0.0060; <0.001 |
| SOMS | LT | 10 | −0.049 (−0.063 to −0.035) | 0.020 | −0.088 to −0.010 | 0.053 | 100.0 | Yes; −0.0607 to −0.0375; <0.001 |
| SOMS | ST | 10 | −0.149 (−0.170 to −0.128) | 0.029 | −0.206 to −0.092 | 0.152 | 0.0 | No; −0.1661 to −0.1323; 1.000 |
| TMS | AT | 10 | −0.071 (−0.138 to −0.004) | 0.093 | −0.254 to 0.112 | 0.113 | 30.0 | No; −0.1249 to −0.0165; 0.174 |
| TMS | LT | 7 | 0.024 (−0.069–0.117) | 0.100 | −0.172 to 0.220 | 0.096 | 57.1 | Yes; −0.0495 to 0.0975; 0.046 |
| TMS | ST | 7 | 0.047 (−0.068–0.162) | 0.125 | −0.197 to 0.291 | 0.124 | 42.9 | No; −0.0445 to 0.1384; 0.151 |
| IRMS | AT | 9 | −0.217 (−0.374 to −0.059) | 0.205 | −0.618 to 0.185 | 0.290 | 0.0 | No; −0.3434 to −0.0896; 0.937 |
| IRMS | LT | 8 | −0.050 (−0.143 to 0.044) | 0.112 | −0.269 to 0.169 | 0.116 | 25.0 | No; −0.1248 to 0.0251; 0.123 |
| IRMS | ST | 9 | 0.000 (−0.282 to 0.282) | 0.367 | −0.719 to 0.718 | 0.346 | 55.6 | No; −0.2273 to 0.2270; 0.219 |
Her ölçüm sistemi ile programlanan 5.00 mm’lik robotik yer değiştirme arasındaki uyum.
Değerler aksi belirtilmedikçe milimetre cinsindenidir. Yanlılık = ölçüm sistemi ile programlanan referans değeri arasındaki fark; hata SD = denemeye özgü sabit referans hatalarının standart sapması; %95 hata sınırları = yanlılık ±1,96 SD. CI, güven aralığı; RMSE, karekök ortalama kare hatası; TOST, tek yönlü iki test. n = analiz edilen robotik deneme sayısı. %90 güven aralıkları dört ondalık basamağa kadar verilmiştir; eşitlik kararları yuvarlanmamış değerlere dayanmaktadır.
Bireysel denemeye özgü ölçüm hataları, ölçüm sistemi ve kaydırma yönüne göre gruplandırılmış grafiklerde gösterilmiştir (Şekil 4). Renkli noktalar bireysel denemeleri, elmaslar ortanca yanlılığı ve siyah bıyıklar ise yanlılığın iki yönlü %95 güven aralığını gösterir. Grafiklerde sıfır hata referans çizgisi ile −0,10 ile +0,10 mm arasında gri gölgleme yer almaktadır. Bu gösterimler, test edilen 5,00-mm’lik kaydırmada ölçüm hatasını tanımlamaktadır.
ŞEKİL 4
Analize başlamadan önce, ortanca sistematik hata için ±0,10 mm’lik bir eşitlik marjı belirlenmiştir. Bu marj, Bey ve ark.’nın ölçüm hatasının ideal olarak sistemin tespit etmeyi amaçladığı en küçük değişimden yaklaşık bir büyüklük derecesinde küçük olması gerektiğine dair genel ölçüm ilkesine dayanmaktadır (Bey ve ark., 2008). Bu kurulumun makroskopik in vitro biyomekanik çalışmalarındaki amaçlanan uygulaması için, yaklaşık 1 mm’lik kaydırma değişimleri en küçük biyomekanik açıdan anlamlı büyüklük olarak değerlendirilmiştir. Yanlılığın önceden belirlenen ±0,10 mm kriterini karşılayıp karşılamadığını değerlendirmek için, ortanca yanlılığın eşitliği, 0,05 anlamlılık düzeyinde tek yönlü iki test (TOST) ile değerlendirilmiştir (Schuirmann, 1987). Sabit referans hatasının ortancasının tüm %90 güven aralığı −0,10 ile +0,10 mm arasında kaldığında ortanca yanlılığın eşitliğine karar verilmiştir. Buna ek olarak, ±0,10 mm içindeki bireysel denemeye özgü hataların sayısı ve oranı betimleyici olarak raporlanmıştır.
3 Bulgular
3.1 Radyostereometrik analiz
RSA, tüm yönlerde negatif sapmalar gösterdi; en büyük aşırı tahmin LT’de gerçekleşti (sapma, −0,133 mm; Tablo 1; Şekil 4). Denek-denek değişkenlik yönlerden yön değişti, hata SD’si ST’de 0,015 mm’den LT’de 0,071 mm’ye ulaştı. RMSE, LT için en yüksekti (0,149 mm). ±0,10 mm içinde ortalamalı sapma eşitliği AT ve ST için gösterildi, ancak LT için gösterilmedi. Bireysel hatalar AT denemelerinin %70,0’sinde, LT denemelerinin %20,0’sinde ve ST denemelerinin %100,0’ında ±0,10 mm içindeydi.
3.2 Stereo-optik ölçüm sistemi
SOMS, tutarlı şekilde düşük denek-denek değişkenlik gösterdi; hata SD’si 0,017 ile 0,029 mm arasında değişti (Tablo 1; Şekil 4). Sapma, AT ve LT için programlanan referansa yakındı ve her iki yönde de ortalamalı sapma eşitliği gösterildi. ST’de SOMS yer değiştirmeyi sistematik olarak az tahmin etti (sapma, −0,149 mm; RMSE, 0,152 mm) ve hiçbir bireysel hata ±0,10 mm içinde değildi.
3.3 Dokunmatik ölçüm sistemi
TMS, yön bağımlı sapmalar gösterdi; −0,071 mm’den AT’de 0,047 mm’ye ST’de, hata SD’si 0,093–0,125 mm arasında (Tablo 1; Şekil 4). Ortalamalı sapma eşitliği yalnızca LT için gösterildi. Yönlerden yana, bireysel hataların %30,0–57,1’i ±0,10 mm içindeydi ve RMSE 0,096 ile 0,124 mm arasında değişti.
3.4 Kızılölü ölçüm sistemi
IRMS, hata SD’si 0,112 ile 0,367 mm arasında değişti (Tablo 1; Şekil 4). En büyük sistematik az tahmin AT’de gerçekleşti (sapma, −0,217 mm), oysa ST, sıfıra yakın bir sapma ancak geniş 95% hata sınırı (−0,719 ile 0,718 mm) ve 0,346 mm’lik bir RMSE gösterdi. Ortalamalı sapma eşitliği hiçbir yönde gösterilmedi ve bireysel hataların ±0,10 mm içindeki oranı 0,0% ile 55,6% arasında değişti.
4 Tartışma
Bu çalışmanın en önemli bulgusu, sunulan tek dedektörlü RSA sisteminin statik 5,00-mm kaydırmalar sırasında düşük denek-denek değişkenlik üretmesi, ancak robotik test sistemiyle sistematik uyumun yüksek ancak yön bağımlı olmasıydı.
Sunulan RSA sisteminin elde ettiği ölçüm performansı, daha önce geçerliliği kanıtlanmış sistemler için bildirilen değerlerle karşılaştırılabilir düzeydeydi. Ancak yayımlanan geçerlilik tahminleri, ölçülen nesneye, işaretçi düzenine, görüntü geometrisine, yöntemsel referansa ve ölçümlerin statik mi dinamik mi olduğuna güçlü şekilde bağlıdır. Bey ve ark.’nın iki düzlemlik model tabanlı takibi geçerli kılmak için kullandığı işaretçi tabanlı dinamik RSA referansında boncuk konumu hassaslığı 0,023 ile 0,062 mm arasında değişirken, yön önyargısı −0,174 ile 0,248 mm arasında, genel dinamik hata ise 0,335 mm’nin altında bulunmuştur (Bey ve ark., 2008). Kalibrasyon geometrisi değişiminin başka bir önemli kaynağıdır. Cai ve ark., idealize edilmiş fantom koşullarında, optimize edilmiş iki düzlemlik kalibrasyon kafesinin, geleneksel tek düzlemlik konfigürasyona göre daha düşük ötelenme hataları sağladığını bildirmiştir (0,011’e karşı 0,039 mm) (Cai ve ark., 2008). Bu çalışmada gözlemlenen 0,031–0,149 mm RMSE değerleri, görüntü edinimi, işaretçi seçimi, yeniden inşâ ve koordinat dönüşümünü de içeren laboratuvar iş akışının tamamını yansıtmaktadır. Robotik referanstaki olası hata, bu analizde ölçüm sistemi hatasından ayrılamamıştır. Programlanan 5,00 mm’lik yer değiştirme, her denemede bağımsız olarak ölçülmemiştir. Bu nedenle gözlemlenen sabit referans hataları hem robotik referanstan hem de ilgili ölçüm sisteminden katkılar içerebilir. Üreticinin bildirdiği ±0,06 mm’lik pozisyon tekrarlanabilirliği, gözlemlenen hatalardan düşülmemiş ya da standart belirsizlik olarak değerlendirilmemiştir. Sonuç olarak bulgular, saf sistem özgü hatalardan ziyade programlanan robotik yer değiştirmeyle uyum olarak yorumlanmalıdır. ten Brinke ve ark.’nın 2017 tarihli sistematik derlemesi, uygulamalar arasındaki çeşitliliği ayrıca ortaya koymaktadır. Ötelenme hassaslığı omuz için 0,06 ile 0,88 mm, dirsek için 0,05–0,34 mm ve trapezometakarpal eklem RSA için 0,16–1,83 mm arasında değişirken, dahil edilen çalışmaların doğruluk verileri bildirilmemiştir (ten Brinke ve ark., 2017). Bu karşılaştırmalar, her RSA konfigürasyonunun amaçlanan uygulaması için ayrı ayrı geçerliliğinin sağlanmasının gerekliliğini pekiştirmektedir; oysa
RSA için evrensel bir doğruluk atamak (Kaptein ve ark., 2024). Karşılaştırma sistemleri, RSA’ın ölçüm performansını sıralamak yerine bağlamsallaştırmak amacıyla dahil edildi. Tüm sistemler yöne bağlı sistematik ve rastlantısal hata desenleri gösterdi ve hiçbir sistem tüm yönlerde ve hata ölçülerinde eşit derecede en iyi performans göstermedi.
RSA, radyopak işaretleyiciler yüzeye dayalı optik sistemlerle gözlemlenemeyecek iç yapılara doğrudan yerleştirilebildiği için robotik kadavra deneylerinde özellikle değerlidir. Bu, kontrol altında yüklenme sırasında menisküsler ve çapraz bağlar gibi yapılaranın doğrudan üç boyutlu nicelendirilmesini sağlar; dış sistemler eşzamanlı olarak tamamlayıcı katı cisim veya eklem düzeyindeki ölçümleri sağlayabilir (Tienen ve ark., 2005; Khan ve ark., 2006; Naghibi ve ark., 2020; Sukopp ve ark., 2024). Örneğin, Sukopp ve ark. radyal yırtılmaya bağlı menisküs açıklığını ölçmek için biplanar bir RSA sistemi kullandı ve 0,56–1,41 mm ortalamalı farklar ile 0,09–0,27 mm standart sapmalar bildirdi (Sukopp ve ark., 2024). Bu geçerlilik çalışmasında yaklaşık 0,015–0,071 mm olan hata standart sapmaları ve 0,031–0,149 mm olan RMSE değerleri, hedeflenen deneyler için ilgili kabul edilen 1-mm kayma değişimlerinden küçüktü. Bu nedenle sistem, biyomekanik çalışmalarda makrosopik statik kaymaları ölçmek için uygundur. Ancak ±0,10-mm eşiği yalnızca ortalamalı sistematik hataya özgüdür ve evrensel bir doğruluk ölçütü olarak yorumlanmamalıdır. Daha küçük etkilere odaklanan çalışmalar, uygulamaya özgü kabul marjı gerektirebilir ve yöne özgü sapma için ek geçerlilik veya düzeltme gerektirebilir.
Yerleşik RSA konfigürasyonlarının çoğu eşzamanlı biplaner görüntüleme ve ayrıcalibrasyon kafesi kullanırken, mevcut iş akışı mevcut robotik laboratuvara entegrasyonu kolaylaştırmak için tek dedektörle ardışık iki projeksiyon kullanır. Ölçüm performansı dolayısıyla uygulanan konfigürasyona özgüdür; çünkü kalibrasyon ve projeksiyon geometrisi, işaretçi dağılımı ve görünürlüğü, ardışık görüntüleme ve yeniden inşâ prosedürleri yön bağımlı hatalar oluşturabilir (Valstar, 2002; Bey ve ark., 2008; Cai ve ark., 2008). Bu nedenle ±0,10 mm olarak önceden belirlenen sistematik-hata sınırını aşan −0,133 mm’lik LT sapması, RSA’nın genel bir sınırlaması olarak değil, mevcut kurulumun bir özelliği olarak yorumlanmalıdır. Gözlemlenen yön bağımlılığı projeksiyon geometrisini ve ölçüm iş akışındaki diğer adımları yansıtıyor olabilir; ancak mevcut deney bu katkılarının bireysel katkılarını izole etmedi.
Bununla birlikte, biyomekanik açıdan bakıldığında, LT için gözlemlenen mutlak sapma makroskobik fizyolojik hareketin eşiğinin (örneğin, diz eklemi gevşeliği veya 1,0 mm’nin üzerinde bir aralıkta implant mikromuzaşımı) (Schuirmann, 1987) belirgin şekilde altında kalmaktadır. LT, mikromuzaşım için hassasiyet amacıyla tanımlanan ±0,10 mm’lik kesin denklik sınırının dışında kalsa da, ulaşılan doğruluk statik kurulum protokollerinde makroskobik ötelenkinematiği değerlendirmek için tamamen yeterlidir. Eşzamanlı görüntüleme veya optimize edilmiş projeksiyon geometrisi performansı iyileştirebilir; ancak her değiştirilen konfigürasyon yeniden geçerliliğe ihtiyaç duyar (Kaptein ve ark., 2024).
Bu sonuçların yorumlanması sırasında birkaç kısıtlamanın dikkate alınması gerekir. Birincisi, referans olarak robotik sistemin kullanılmasıydı. Programlanan 5,00 mm’lik yer değiştirme, her robotik denemede bağımsız olarak ölçülmedi. Üreticinin belirttiği ±0,06 mm’lik pozisyon tekrarlanabilirliği, robotun komutlanan bir pozisyona dönme yeteneğini tanımlar ancak tek tek bir çalışmada gerçekleştirilen mutlak yer displasmanını nicelendirmez. Sonuç olarak, gözlemlenen her ölçüm hatası, ölçüm sistemi ile robotik test sisteminden gelen katkıları birleştirebilir. İkinci olarak, doğrulama tek bir yer displasman büyüklüğü, üç ötelenme yönü ve statik sentetik diz konfigürasyonu ile sınırlıydı. Çalışma dolayısıyla, daha geniş bir ötelenme aralığında, dönme hareketi sırasında veya kadavra yumuşak dokusunun bulunduğu ortamlarda ölçüm performansını ortaya koymaz. Raporlanan hatalar yer displasman büyüklüğünü değerlendirir ancak bireysel yön bileşenlerinin doğruluğunu, vektör yönelimini veya dönme ölçümlerini ortaya koymaz. Üçüncüsü, iki projeksiyon sırayla elde edildiği için numune maruz kalmalar arasında hareketsiz kalmak zorundaydı. Sunulan RSA sistemi dolayısıyla yalnızca statik biomekanik deneylerle sınırlıdır ve dinamik hareketi değerlendiremez. Son olarak, ±0,10 mm’lik eşitlik marjı, amaçlanan kullanım için seçildi ve daha küçük değişimlere odaklanan deneylerde yeniden gözden geçirilmelidir.
5 Sonuç
Sunulan RSA sistemi, statik 5,00 mm’lik ötelenmeleri AT için −0,083 mm, LT için −0,133 mm ve ST için −0,028 mm sapmalarla, 0,015–0,071 mm hata SD’siyle ve 0,031–0,149 mm RMSE değerleriyle ölçtü. AT ve ST için ±0,10 mm ortalamalı sapma eşitliği gösterildi ancak LT için gösterilmedi. Bu bulgular, sistemin test edilen koşullar altında makroskobik statik in vitro yer displasman ölçümlerinde kullanımını destekler.
Açıklamalar
Veri erişim açıklaması
Çalışmada sunulan özgün katkılar makale içinde yer almaktadır; daha ayrıntılı başvurular ilgili yazar yönünde yapılabilir.
Yazar katkıları
MK: Kavramlaştırma, Veri düzenleme, Biçimsel analiz, Metodoloji, Yazılım, Doğrulama, Yazım – taslak, Yazım – inceleme ve düzenleme, Proje yönetimi, Görselleştirme. MM: Veri düzenleme, Araştırma, Yazım – inceleme ve düzenleme. AA: Veri düzenleme, Araştırma, Yazım – inceleme ve düzenleme. KH: Gözetim, Yazım – inceleme ve düzenleme. MH: Biçimsel analiz, Yazım – inceleme ve düzenleme. JW: Metodoloji, Yazılım, Yazım – inceleme ve düzenleme. CP: Gözetim, Yazım – inceleme ve düzenleme. CK: Finansman sağlama, Kaynaklar, Gözetim, Yazım – inceleme ve düzenleme. AD: Kavramlaştırma, Finansman sağlama, Kaynaklar, Gözetim, Yazım – taslak, Yazım – inceleme ve düzenleme.
Finansman
Sorumlu yazar(lar), bu çalışma ve/veya yayımı için finansal destek alındığını beyan etmiştir. Bu çalışma, Alman Araştırma Birliği (DFG, German Research Foundation) aracılığıyla bir Klinisyen Bilim İnsanı Dönemi ( proje no. 493624047) ile kısmen finanse edilmiştir.
Çıkar çatışması
Sorumlu yazar(lar), bu çalışmanın, olası bir çıkar çatışması olarak değerlendirilebilecek herhangi bir ticari veya finansal ilişki olmadan yürütüldüğünü beyan etmiştir.
Üretken yapay zeka beyanı
Sorumlu yazar(lar), bu metnin hazırlanmasında üretken yapay zeka kullanıldığını beyan etmiştir. Bu metnin hazırlanması sırasında yazarlar, dil düzenlemesi ve metin biçimlendirmesi için ChatGPT (Eylül 2026 sürümü, GPT-5 modeli; OpenAI, https://chatgpt.com) kullanmıştır. Yazarlar, çıktıyı inceleip düzenlemiş ve yayının içeriğinin tam sorumluluğunu üstlenmiştir.
Bu makaledeki figürlerle birlikte sağlanan alternatif metin (alt text) Frontiers tarafından yapay zeka desteğiyle oluşturulmuş ve olası hataların tespiti için mümkün olduğunca yazarlar tarafından gözden geçirilmek üzere doğruluk sağlamak için makul çabalar sarf edilmiştir. Herhangi bir sorun tespit ederseniz, lütfen bizimle iletişime geçin.
Yayıncının notu
Bu makalede ifade edilen tüm görüşler yalnızca yazarlara aittir ve bağlı oldukları kuruluşların, yayıncının, editörlerin veya hakemlerin görüşlerini zorunlu olarak yansıtmaz. Bu makalede değerlendirilebilecek herhangi bir ürün veya üreticisinin yapabileceği herhangi bir iddia, yayıncı tarafından garanti edilmez veya desteklenmez.
-
Arner J. W. Irvine J. N. Zheng L. Gale T. Thorhauer E. Hankins M. ve ark. (2016). Ön çapraz bağ eksikliğinin menisküs ve eklem kıkırdğı üzerindeki etkileri: yeni bir dinamik in vitro ön çalışma. Orthop. J. Sports Med.4 (4), 2325967116639895. 10.1177/2325967116639895
- Pubmed Özeti
- CrossRef
- Google Scholar
- Makalede referansı gör
-
Behrendt P. Robinson J. R. Gellhaus F. Backheuer N. Deichsel A. Lind M. ve ark. (2025). Ön-ortalı rekonstrüksiyonlar, derin medial kollateral bağın rolünü taklit ederek ön çapraz bağ kuvvetini azaltır. Am. J. Sports Med.53 (14), 3417–3425. 10.1177/03635465251387280
- Pubmed Özeti
- CrossRef
- Google Scholar
- Makalede referansı gör
-
Bey M. J. Kline S. K. Tashman S. Zauel R. (2008). In-vivo patellofemoral eklem hareketlerinin ölçülmesinde çift planar x-ışını görüntülemenin taban-alan izleme ile birleştirilen doğruluğu. J. Orthop. Surg. Res.3, 38. 10.1186/1749-799X-3-38
- Pubmed Özeti
- CrossRef
- Google Scholar
- Makalede referansı gör
-
Bland J. M. Altman D. G. (1999). Yöntem karşılaştırma çalışmalarında uyğunluğun ölçülmesi. Stat. Methods Med. Res.8 (2), 135–160. 10.1177/096228029900800204
- Pubmed Özeti
- CrossRef
- Google Scholar
- Makalede referansı gör
-
Cai R, Yuan X, Rorabeck C H, Bourne R B, Holdsworth D W (2008). Development of an RSA calibration system with improved accuracy and precision. J. Biomechanics 41 (4), 907–911. 10.1016/j.jbiomech.2007.11.012
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
Deichsel A, Miets H, Peez C, Raschke M J, Klimek M, Glasbrenner J et al (2024). The effect of varying sizes of ramp lesions in the ACL-deficient and reconstructed knee: a biomechanical robotic investigation. Am. J. Sports Med. 52 (4), 928–935. 10.1177/03635465231223686
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
Gellhaus F, Robinson J R, Lind M, Deichsel A, Klimek M, Backheuer N et al (2025). Optimizing the control of anteromedial rotatory knee instability: a biomechanical validation of different anteromedial reconstruction techniques. Am. J. Sports Med. 53 (8), 1921–1930. 10.1177/03635465251339820
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
Grood E S, Suntay W J (1983). A joint coordinate system for the clinical description of three-dimensional motions: application to the knee. J. Biomechanical Eng. 105 (2), 136–144. 10.1115/1.3138397
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
Kaptein B L, Pijls B, Koster L, Kärrholm J, Hull M, Niesen A et al (2024). Guideline for RSA and CT-RSA implant migration measurements: an update of standardizations and recommendations. Acta Orthop. 95, 256–267. 10.2340/17453674.2024.40709
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
Khan R, Konyves A, Rama KRB, Thomas R, Amis AA. (2006). RSA, ACL greft gerilmesini ve göçünü ölçebilir: yeni bir yöntemin geliştirilmesi. Clin. Orthop. Relat. Res.448, 139–145. 10.1097/01.blo.0000224016.42669.17
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
Naghibi H, Janssen D, van den Boogaard T, van Tienen T, Verdonschot N. (2020). Meniskus protezinin anatomik olmayan yerleşiminin insan diz ekleme biyomekaniği üzerindeki sonuçları. Med. and Biol. Eng. and Comput.58 (6), 1341–1355. 10.1007/s11517-020-02158-0
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
Noble LD Jr, Colbrunn RW, Lee D-G, van den Bogert AJ, Davis BL. (2010). Kas-iskelet uygulamaları için genel amaçlı bir robotik test sisteminin tasarımı ve geçerliliği. J. Biomechanical Eng.132 (2), 025001. 10.1115/1.4000851
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
Rychlik M, Wendland G, Jackowski M, Rennert R, Schaser K-D, Nowotny J. (2023). Kalça ekleme testleri için evrensel altı serbestlik derecesine sahip bir robotik sistemin kalibrasyon prosedürü ve biyomekaniinsel geçerliliği. J. Orthop. Surg. Res.18 (1), 164. 10.1186/s13018-023-03601-2
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
Schuirmann DJ. (1987). Ortalama biyoyararlanımın eşitliğinin değerlendirilmesinde iki tek taraflı test prosedürü ile güç yaklaşımının karşılaştırılması. J. Pharmacokinet. Biopharm.15 (6), 657–680. 10.1007/BF01068419
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
Selvik G. (1990). Röntgen stereofotogrammetrik analiz. Acta Radiol.31 (2), 113–126. 10.1177/028418519003100201
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
Sukopp M, Frey J, Schwer J, Kalbitz I, Ignatius A, Seitz A. (2024). Radial ve longitudinal menisk yırtılmaları durma fazı koşulları altında farklı gaping (açılma) paternleri gösterir. J. Orthop. Res.42 (5), 1134–1144. 10.1002/jor.25743
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
Tashman S, Collon D, Anderson K, Kolowich P, Anderst W. (2004). Ön çapraz bağ rekonstrüksiyonu sonrasında koşu sırasında anormal rotasyonel diz hareketi. Am. J. Sports Med.32 (4), 975–983. 10.1177/0363546503261709
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
ten Brinke B, Beumer A, Koenraadt K. L. M, Eygendaal D, Kraan G. A, Mathijssen N. M. C. (2017). Üst ekstremitet arthroplastisinde radyostereometrik analizin doğruluğu ve hassaslığı. Acta Orthop.88 (3), 320–325. 10.1080/17453674.2017.1291872
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
Tienen T. G, Buma P, Scholten J. G. F, van Kampen A, Veth R. P. H, Verdonschot N. (2005). İnsan diz ekleminin pasif hareket özellikleri içinde medial meniskinin yer değiştirmesi: insan kadavra dizlerinde bir RSA çalışması. Knee Surg. Sports Traumatol. Arthrosc.13 (4), 287–292. 10.1007/s00167-004-0511-y
- Pubmed Abstract
- CrossRef
- Google Scholar
- View reference in article
-
Valstar E. R. (2002). “Dijital röntgen stereofotogrametri: gelişim, validasyon ve klinik uygulama.”. Dissertation.
- Google Scholar
- View reference in article
Özet
Anahtar Kelimeler
biyomekanik, deneysel kurulum, ölçüm validasyonu, radyostereometrik analiz, robotik test, tek dedektörlü RSA
Başvuru
Klimek M, Martinovic M, Albert A, Horst K, Huelskamp MD, Wermers J, Peez C, Kittl C ve Deichsel A (2026) Biyomekanik Araştırmalar için Tek Dedektörlü Radyostereometrik Analiz Kurulumunun Doğrulanması. Front. Bioeng. Biotechnol. 14:1993318. doi: 10.3389/fbioe.2026.1993318
Alındı
09 Eylül 2026
Düzeltildi
15 Ekim 2026
Kabul edildi
30 Ekim 2026
Yayınlandı
11 Kasım 2026
14 – 2026
Christof Hurschler, Medizinische Hochschule Hannover Klinik fur Orthopadie im Annastift, Almanya
Dimitie Cristian Fodor, Gheorghe Asachi Technical University of Iaşi, Romanya
Bart Kaptein, Leiden University Medical Center (LUMC), Hollanda
© 2026 Klimek, Martinovic, Albert, Horst, Huelskamp, Wermers, Peez, Kittl ve Deichsel.
Bu, Creative Commons Atıf Lisansı (CC BY) koşulları altında dağıtılan açık erişimli bir makaledir. Orijinal yazar(lar)ın ve ticari marka sahibinin(lerin) atıf edilmesi ve kabul edilen akademik uygulamalar doğrultusunda bu dergideki orijinal yayının kaynak olarak gösterilmesi şartıyla, diğer forumlarda kullanım, dağıtım veya çoğaltma izinlidir. Bu koşullara uymayan hiçbir kullanım, dağıtım veya çoğaltma izinlidir.
*İletişim: Adrian Deichsel, adrian.deichsel@ukmuenster.de
Bu makalede ifade edilen tüm iddialar yalnızca yazarlara aittir ve onların bağlı oldukları kuruluşların ya da yayıncının, editörlerin ve değerlendirenlerin görüşlerini kesin olarak temsil etmeyebilir. Bu makalede değerlendirilen veya üreticisi tarafından yapılabilen herhangi bir ürün ya da iddia, yayıncı tarafından garanti edilmez veya desteklenmez.